Referenzprojekte

Abbrechen
  • Das SAB-Orientierungsvorhaben sollte das Anwendungs- und Forschungspotenzial generativer KI auf dem Shopfloor ausloten. Im Mittelpunkt stand ein konkreter Funktionsnachweis: Ein Industrieroboter sollte über natürliche Sprache gesteuert werden. Daran sollten die Einsatzgrenzen vorhandener Sprachmodelle systematisch ermittelt und daraus weiterer Forschungsbedarf abgeleitet werden. Es entstand eine Landkarte von Anwendungsfeldern generativer KI in der Produktion und das Konzept einer Testumgebung, in der Industriepartner eigene Fragestellungen erproben können, ohne ihren Produktionsbetrieb zu beeinträchtigen.

    mehr Info
  • © Fraunhofer IWU

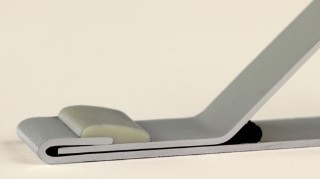
    Die Fügeverfahren Falzen und Kleben werden kombiniert, um Türen, Hauben und Klappen im automobilen Rohbau mit hoher Tragfähigkeit zu fügen. Mit dem Ziel, die Qualität geklebter Falzbaugruppen syste­matisch zu erhöhen, unterstützen wir die Industrie bei der Baugruppen- und Prozessanalyse. In unseren Versuchseinrichtungen wird die gesamte Prozesskette Falzkleben experimentell abgebildet.

    mehr Info
  • Die blechverarbeitende Industrie steht vor der Herausforderung, hochfeste und gehärtete Bauteile flexibel und qualitativ hochwertig zu schneiden. Während das Laserschneiden thermische Beeinflussungen und lange Taktzeiten verursacht, liefert das Hochgeschwindigkeits-Scherschneiden (HGSS) zwar optimale Schnittflächen, ist jedoch bisher an große und teure Pressen gebunden. Das Projekt entwickelt daher eine innovative linear-hydraulische Schlageinheit mit variabler Schlagenergie von 200-1000 J und Stempelgeschwindigkeiten über 5 m/s, die auf Industrierobotern montiert werden kann. Erstmals sollen damit HGSS-Beschnitte von 3D-Konturen sowie 20-mm-Lochungen an hochfestem 22MnB5-Stahl bei hoher Schnittflächenqualität realisiert werden.

    mehr Info
  • Bipolar-Halbplatten für Brennstoffzellenstacks werden zunehmend aus sehr dünnen Edelstahlblechen mit Dicken bis zu 50 µm gefertigt. Im Projekt HZwoBPPCut untersuchte das Fraunhofer IWU, wie der Schneidspalt die Schnittflächenqualität dieser dünnen Bleche beeinflusst. Dafür wurde ein optisches Messsystem mit automatisierter Bildauswertung entwickelt, das eine präzise Erfassung lokaler Schneidspalte ermöglicht.

    mehr Info
  • Die lokale Kaltverfestigung von Stahlplatinen ist ein Verfahren zur gezielten mechanischen Beeinflussung des Werkstoffverhaltens beim Tiefziehen. Im Projekt wird die Platine durch mehrfache lokale Wechselbiegung in definierten Bereichen plastisch umgeformt und dadurch dort gezielt verfestigt. Über die lokal erhöhte Fließspannung lässt sich der Materialfluss steuern und beispielsweise gegenüber konventionellen Platinen die kritische Ziehtiefe erhöhen oder die maximale Ausdünnung verringern.

    mehr Info
  • RENEW TOOL entwickelt eine durchgängige Prozesskette zur Herstellung und Reparatur verschleißfester Umformwerkzeuge. Das Projekt kombiniert additive Fertigung, funktional gradierte Multimaterialschichten, kryogene Wärmebehandlung und Hochgeschwindigkeitsbearbeitung. Ziel ist es, die Werkzeugstandmenge um mindestens 60 % zu erhöhen und die Technologie unter realen Bedingungen bis zum Technologiereifegrad TRL 7 zu validieren.

    mehr Info
  • HyReCo entwickelt eine kosteneffiziente und robuste Anionenaustauschmembran-Elektrolysezelle (AEM-EC) für die industrielle Serienfertigung. Im Mittelpunkt stehen niedrigere Produktionskosten sowie Verbesserungen bei Wirkungsgrad und Lebensdauer der AEM-Technologie.

    mehr Info
  • VIML ist ein Forschungsprojekt von Fraunhofer IWU und Fraunhofer ITWM zur Entwicklung wissens- und datenbasierter Vorhersagemodelle für Werkzeugverschleiß und Werkstückqualität in Zerspanungsprozessen. Dazu kombiniert VIML Prozess- und Sensordaten mit formalisiertem Expertenwissen im Ansatz des Informierten Maschinellen Lernens (IML).

    mehr Info
  • Die zunehmende Interaktion von Mensch und Maschine verändert die Anforderungen an Robotiksysteme. Bestehende Systeme sind meist an Produktionsaufgaben orientiert, wo Schnelligkeit, Präzision und Kraft eine primäre Rolle spielen. Damit gehen sie nur unzureichend auf menschliche und zwischenmenschliche Bedürfnisse ein. Etablierte Bedien- und Sicherheitskonzepte sind zudem schwer auf menschennahe Aufgaben außerhalb der Produktionsumgebung übertragbar. Zielstellung des ZIM-Netzwerks ist die Demokratisierung der Robotik durch die Entwicklung sicherer und flexibler Robotertechnologien mit hohem Akzeptanzpotential und ausreichender Performanz, die wirtschaftlich sind. Dies soll u.a. durch die Entwicklung von funktionalisierten Strukturkomponenten, dynamischen Sicherheitskonzepten und intuitiven Mensch-Maschine-Schnittstellen sowie die Integration von kognitiven Fähigkeiten und die Umsetzung modularer Systeme erreicht werden.

    mehr Info